Get in touch

1. Úvod: Dekonštrukcia výkonu AC indukčného motora AC indukčný motor je jedným z...
ČÍTAJTE VIAC
Správy z priemyslu
2026-09-03
Inžinier výskumu a vývoja nám raz povedal, že bezkomutátorový motor, ktorý fungoval skvele na skúšobnej stolici dronu, sa v priebehu niekoľkých minút zastavil na ramene robota. Príčinou nebol nedostatok sily. Bol to nesúlad medzi špecifikáciou nepretržitého krútiaceho momentu, ktorú používa konštruktér dronu, a profilom nízkej rýchlosti a vysokého krútiaceho momentu, ktorý vyžaduje kĺb robota. Bezuhlíkový motor pre robotiku musí držať polohu proti gravitácii, pohybovať sa hladko pri 20 otáčkach za minútu a prežiť časté cykly štart-stop bez tepelného poškodenia. To je úplne iná špecifikácia.
Inžinieri verejného obstarávania často robia rovnakú chybu: vyberú motor podľa najvyšších otáčok naprázdno v katalógu a potom zistia, že trvalý krútiaci moment pri skutočnej rýchlosti spoja nedosahuje. Výsledkom je redizajn, ktorý stojí mesiace.
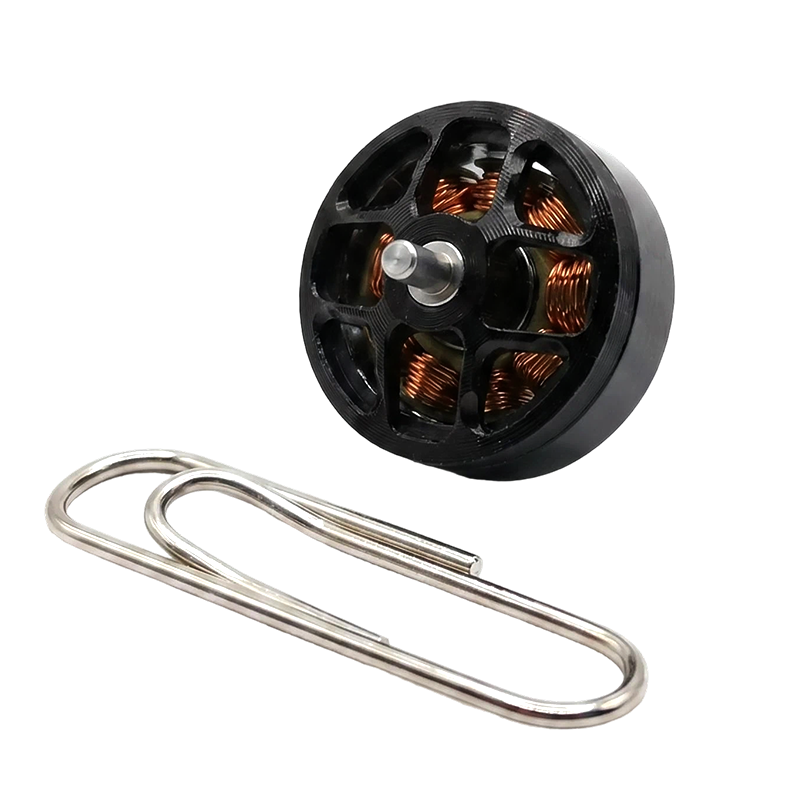
Bezuhlíkový motor pre robotiku je trojfázový synchrónny stroj navrhnutý pre vysokú hustotu krútiaceho momentu, nízky krútiaci moment ozubenia a spätnú väzbu polohy v uzavretej slučke, a nie pre špičkové otáčky naprázdno.
Rozdiel je zrejmý, keď porovnáte hnací motor dronu s kĺbovým pohonom. Motor dronu je vybraný pre pomer ťahu k hmotnosti pri vysokých otáčkach. Kĺbový motor robota je vybraný pre nepretržitý krútiaci moment pri nízkych otáčkach, často s harmonickou prevodovkou, ktorá znižuje výstupné otáčky na 20-60 ot./min., pričom znásobuje krútiaci moment. Kritické parametre sú hustota krútiaceho momentu (Nm na kilogram hmotnosti motora), krútiaci moment ozubenia (magnetická zarážka, ktorá spôsobuje nerovnomerné otáčanie) a flexibilita vinutia.
O vinutí a kódovačoch sa rozhoduje aj na aplikačnej úrovni. Motor, ktorý pracuje pre os zápästia 24 V DC, môže potrebovať 310 V DC vinutie pre ťažkú os pásu a typ kódovača sa musí zhodovať so vstupom ovládača. Toto nie sú katalógové voľby; sú to inžinierske voľby.
Pre kĺby robota je faktor zníženia medzi špičkovým a trvalým krútiacim momentom zvyčajne 2,5x až 3x. Vždy špecifikujte priebežnú hodnotu, nie maximálnu hodnotu.
Nepretržitý krútiaci moment pri nízkych otáčkach určuje, či robot dokáže udržať užitočné zaťaženie; maximálna rýchlosť na datasheete nie.
Gravitácia vždy pôsobí na motor, aj keď je rameno nehybné. Os zápästia, ktorá nesie nástroj s hmotnosťou 2 kg, potrebuje približne 0,5 až 1,5 Nm nepretržitého krútiaceho momentu pri 50 – 100 otáčkach za minútu, aby nástroj udržal stabilný. Os kolena potrebuje 3-8 Nm. Os ramena zvládajúca plné užitočné zaťaženie môže potrebovať 15 – 40 Nm. Rýchlosť bez zaťaženia 6000 otáčok za minútu je tu irelevantná, pretože kĺb nikdy nepracuje blízko tejto rýchlosti.
Pri dimenzovaní kĺbového motora použite 3-násobnú bezpečnostnú rezervu. Motor, ktorý dodáva len presne požadovaný krútiaci moment, sa prehreje počas prvého mesiaca prevádzky.
| Typ kĺbu robota | Požadovaný trvalý krútiaci moment na výstupe | Typický BLDC rám |
| Os zápästia | 0,5-1,5 Nm | 42 mm |
| Os lakťa | 3-8 Nm | 57-76 mm |
| Os ramena | 15-40 Nm | 80-100 mm |
Spoločná architektúra by mala určovať rám motora a prevodovku, nie naopak.
Vysoko zaťažené ramenné kĺby ťažia z harmonických prevodových motorov, ktoré ponúkajú nulovú vôľu a vysokú hustotu energie. Jiangsu Retek Motion Co., Ltd. (Retek Motion) ponúka 200 Nm harmonický prevodový motor, ktorý sa hodí na ťažké ramenné a pásové osi. Stredné užitočné zaťaženie na kolaboratívnych ramenách a mobilných manipulátoroch funguje dobre s 60 Nm prevodovými motormi. Pre kompaktnú medicínsku robotiku namontovanú na ramene poskytuje 42 mm vonkajší bezkomutátorový motor s prevodovkou hustotu výkonu v malom priestore.
 200 Nm harmonický prevodový motor pre vysokovýkonné kĺby robota Tento motor poskytuje krútiaci moment 200 Nm s nulovou vôľou, vďaka čomu je vhodný pre ťažké ramenné a pásové osi v robotoch vyžadujúcich presné a opakovateľné polohovanie. Zobraziť produkt →
 60 Nm prevodový motor pre kolaboratívne roboty a manipulátory S menovitým krútiacim momentom 60 Nm je tento prevodový motor vhodný pre kolaboratívne ramená a mobilné manipulátory so stredným užitočným zaťažením a poskytuje spoľahlivý výkon pre rôzne robotické úlohy. Zobraziť produkt →
 42 mm bezuhlíkový motor Outrunner s prevodovkou pre medicínsku robotiku Tento kompaktný 42 mm vonkajší bezkomutátorový motor s prevodovkou ponúka vysoký krútiaci moment a presné ovládanie, ideálne pre aplikácie medicínskej robotiky namontované na ramene. Zobraziť produkt →
Harmonické prevodovky ponúkajú nulovú vôľu, ktorá je potrebná pre opakovateľné polohovanie. Planétové prevodovky sú lacnejšie a lepšie znášajú nárazové zaťaženie, takže vyhovujú kolesám mobilných robotov, ktoré narážajú na obrubníky a rampy. Rám motora sa riadi výberom prevodovky, nie naopak.
Tento kontrolný zoznam použite pri hodnotení akéhokoľvek kandidátskeho motora pre kĺb robota:
Väčší rám nie vždy produkuje proporcionálne väčší využiteľný krútiaci moment, pretože faktor plnenia vinutia a odvod tepla sa menia s priemerom a axiálnou dĺžkou.
Bezkartáčové jednosmerné vedenie Retek Motion má rozpätie od 28 mm do 130 mm. Reprezentatívne hodnoty trvalého krútiaceho momentu v sérii 24 V DC sú zhruba 0,4 Nm pre 42 mm motor, 0,8 Nm pre 57 mm, 1,6 Nm pre 76 mm, 2,2 Nm pre 80 mm, 3,5 Nm pre 100 mm a 6,5 Nm pre 130 mm. Progresia je bližšie ku kubickému vzťahu s priemerom rotora, a preto je výber veľkosti rámu predovšetkým problémom tepelného dizajnu.
Na osi ramena pokrýva väčšinu priemyselných užitočných zaťažení 100 mm BLDC plus 200 Nm harmonická prevodovka. Pod tým 80 mm a menšie rámy zvládajú pohyby zápästia a hrotu nástroja.
Inžinierska flexibilita a vertikálna integrácia výroby sú dôležitejšie ako katalógová šírka, pretože väčšina robotických kĺbov vyžaduje vlastný projekt motora.
Retek Motion navrhuje a vyrába bezkomutátorové jednosmerné motory vo vlastnej réžii od roku 2018. Spoločnosť tiež vyrába CNC-obrábané skrine prevodoviek, tlakovo liate komponenty a káblové zväzky pod jednou strechou. Táto kombinácia umožňuje výrobcovi robota opakovať konfigurácie vinutia, kódovača a konektora bez koordinácie viacerých dodávateľov.
Pre špecifické prípady použitia Retek's bezkomutátorové motory s nízkym ozubením znížiť zvlnenie polohy na výstupe, pričom bezkomutátorové jednosmerné motory s vysokým krútiacim momentom poskytujú potrebnú rezervu, keď je užitočné zaťaženie dynamické.
Motor robota je systém na hriadeli: vinutia, kódovač, brzda, prevodovka a zväzok musia byť zarovnané do jedného profilu krútiaceho momentu a rýchlosti.
Začnite svoju špecifikáciu motora s nepretržitým krútiacim momentom pri rýchlosti spoja, nie pri rýchlosti bez zaťaženia z údajového listu.
Robotický bezkomutátorový motor je určený pre nepretržitý krútiaci moment pri nízkych otáčkach, nízke ozubenie a spätnú kompatibilitu, zatiaľ čo bežný BLDC motor je zvyčajne dimenzovaný na špičkovú rýchlosť a vysoký výstupný výkon.
Vynásobte hmotnosť užitočného zaťaženia dĺžkou momentového ramena, pridajte odrazenú zotrvačnosť a straty prevodovky a potom použite bezpečnostný faktor aspoň 3x.
Harmonické prevodovky poskytujú nulovú vôľu a vysokú redukciu pre presné kĺby ramien; planétové prevodovky lepšie zvládajú rázové zaťaženie pre mobilné hnacie kolesá.
áno. Integrovaný ovládač a vlastné možnosti vinutia sú štandardom a vertikálne integrovaný dodávateľ môže vyrobiť aj kryt prevodovky a káblový zväzok.
1. Úvod: Dekonštrukcia výkonu AC indukčného motora AC indukčný motor je jedným z...
ČÍTAJTE VIAC1. Úvod V modernej priemyselnej automatizácii, výstavbe dátových centier, modernizácii spotrebnej elektroniky...
ČÍTAJTE VIACKrokové motory predstavujú základný kameň moderného riadenia pohybu, ponúkajú presné polohovanie a...
ČÍTAJTE VIACPriemyselná motorová krajina prechádza výraznou transformáciou, poháňaná neúnavnými ...
ČÍTAJTE VIACSúvisiace produkty
Budova 10, č. 199, Jinfeng Road, Suzhou High-tech, provincia Jiangsu, Čína
+86-130 1379 7383
+86-512 6876 9967
sean@retekmotion.com
rsgrivic@126.com
 WhatsApp
Autorské práva © Suzhou Retek Electric Technology Co., Ltd. Všetky práva vyhradené. Custom OEM Industrial Multi Rotor Drone Motors Manufacturers